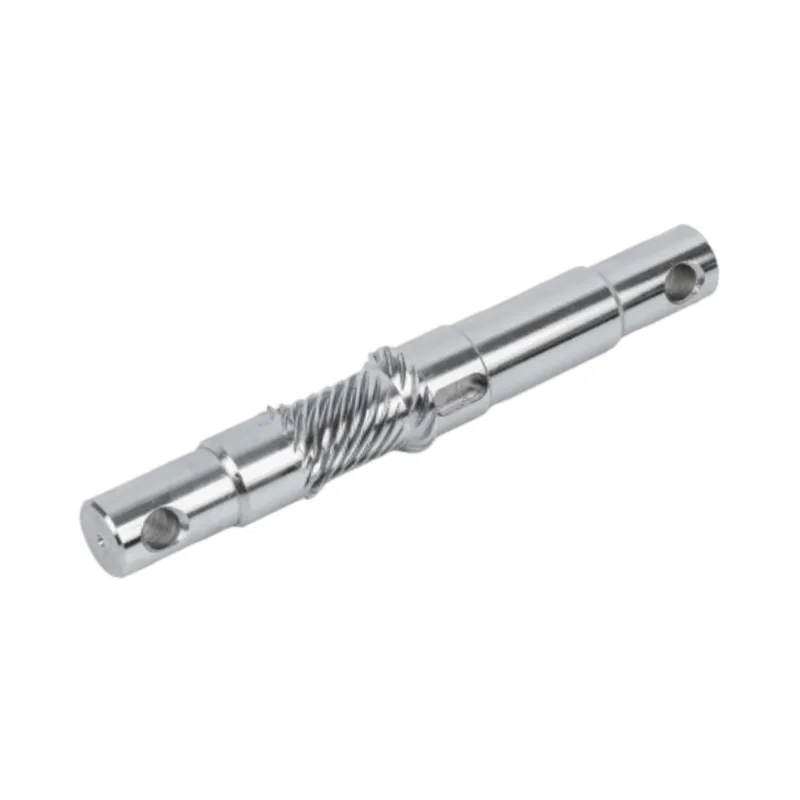
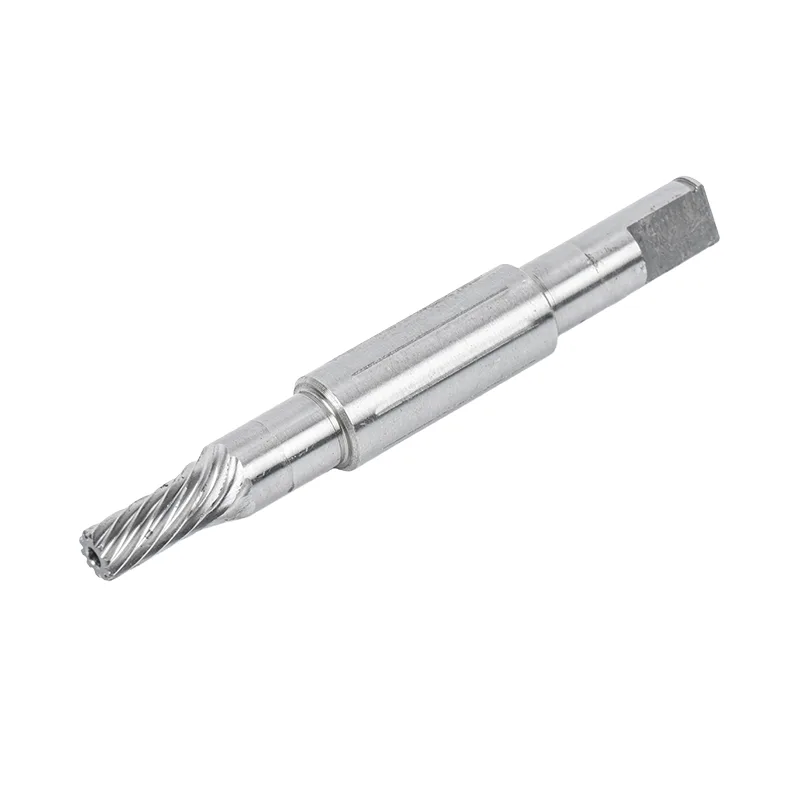
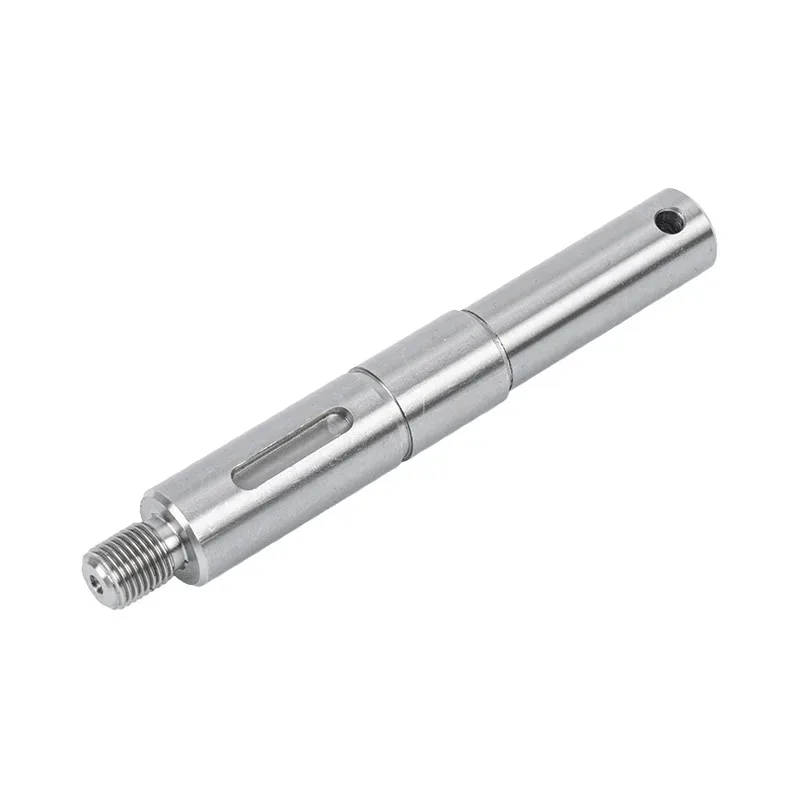
En una bomba o un ventilador, eleje del motorsólo tiene que entregar torque. En un servoaccionamiento, una articulación de robot o un eje CNC, también tiene que entregar la posición. Unas pocas micras de desviación en el eje se convierten en un error visible al final del brazo del robot y un gemido que el operador escucha durante todo el cambio. Esa diferencia cambia qué especificaciones importan. Esta guía cubre los ejes que Guanshuo construye para la automatización y los números que los separan.
Se especifica un eje industrial general por su resistencia. ¿Soportará el torque y durará? Antes de eso, un eje de automatización tiene que responder a dos preguntas más.
El primero es posicional. Un servosistema cierra su bucle en un codificador en un extremo del eje, pero el trabajo ocurre en el otro extremo. Cualquier descentramiento, cualquier excentricidad, cualquier enrollamiento entre esos dos puntos es un error que el sistema de control no puede ver ni corregir. El eje tiene que ser lo suficientemente recto para que la lectura del codificador sea honesta.
El segundo es acústico. Las células de automatización funcionan junto a las personas. Un eje que está ligeramente desequilibrado se convierte en un chirrido audible a gran velocidad y en una vibración que acorta la vida útil del rodamiento. El grado de equilibrio es aquí una especificación, no una idea de último momento.
Cuatro números hacen la mayor parte del trabajo en un dibujo de eje de automatización. Estos son los valores que Guanshuo tiene en la producción.
La coaxialidad es la que los compradores no especifican con mayor frecuencia. Describe qué tan bien cada diámetro comparte un solo eje. En un servoeje, el asiento del codificador, los muñones del cojinete y el cono de salida deben coincidir en dónde está el centro. Si difieren por más de unas pocas micras, el motor se combate solo.
El descentramiento en el eje no permanece en el eje. En el brazo de un robot, el error en la articulación se multiplica por el alcance del brazo. Esta es la razón por la que los ejes de unión se especifican mucho más ajustados de lo que sugiere la tolerancia del efector final. El presupuesto del eje debe ser una fracción del presupuesto del sistema.
A eje del servomotorestá construido alrededor de la interfaz en su extremo de salida. Guanshuo los mecaniza con un cono estándar de 1:10, roscas internas de M4 a M12 y chaflanes de extremo de C0,5 a C2. El cono y el perno de tracción brindan una conexión rígida y sin juego, que es lo que necesita un sistema de posicionamiento. Un centro codificado con espacio libre le daría al servicio algo contra lo que luchar.
La ruta es el torneado CNC seguido de un rectificado ultrafino, que lleva la coaxialidad a ≤0,005 mm, y luego la corrección del equilibrio dinámico G1. Hay tres opciones de refuerzo de superficies disponibles: enfriamiento de superficies, nitruración y cromado.
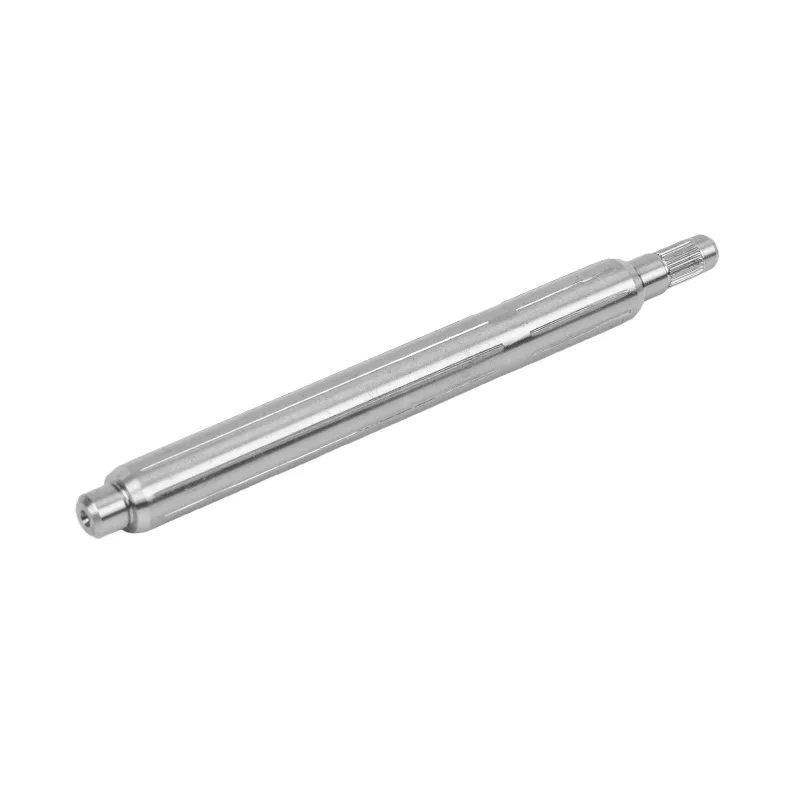
Los ejes paso a paso ofrecen movimiento de bucle abierto, por lo que no hay un codificador que corrija el error. Parece que debería exigir especificaciones más estrictas, pero el trabajo es más liviano y las velocidades son más bajas, por lo que el requisito práctico se relaja.
| Especulación | Eje paso a paso | eje servo |
|---|---|---|
| Sin | ≤0,01 a 0,02 mm | Coaxialidad ≤0,005 mm |
| Tolerancia del diámetro | h7 | h5/h6 |
| Acabado superficial | Ra 0,8 a 1,6 µm | Ra 0,2 a 0,4 µm |
| Balance | Generalmente no se especifica | G1 o mejor |
| Extremo de salida | Llano, re bemol o chavetero | Cono 1:10 con rosca M4 a M12 |
La brecha entre esas dos columnas es la brecha de costos. Especificar números de servogrado en una aplicación paso a paso es una de las formas más comunes en que los compradores pagan de más. Si la máquina es de circuito abierto y funciona a velocidad moderada, la columna paso a paso es la especificación honesta.
Los ejes de alta velocidad son donde la fabricación de ejes se vuelve difícil. Guanshuo construyeejes de motor de alta velocidadde φ5 a φ50 mm, con desviación mantenida en ≤0,001 a 0,003 mm, tolerancia h5 o h6, Ra de 0,2 a 0,4 μm y equilibrio G1 o mejor. El sustrato es una aleación de alta resistencia, templada, revenida y nitrurada.
La razón de esos números es la física. La fuerza de desequilibrio aumenta con el cuadrado de la velocidad de rotación. Un desequilibrio residual que es invisible a 1.500 rpm se convierte en una fuerza destructiva a altas velocidades del husillo. Los ejes de husillo de máquinas herramienta añaden una dureza superficial de HRC 60 a 65 y están equilibrados de G0,1 a G0,4, con una vida útil de fatiga de más de 15.000 horas.
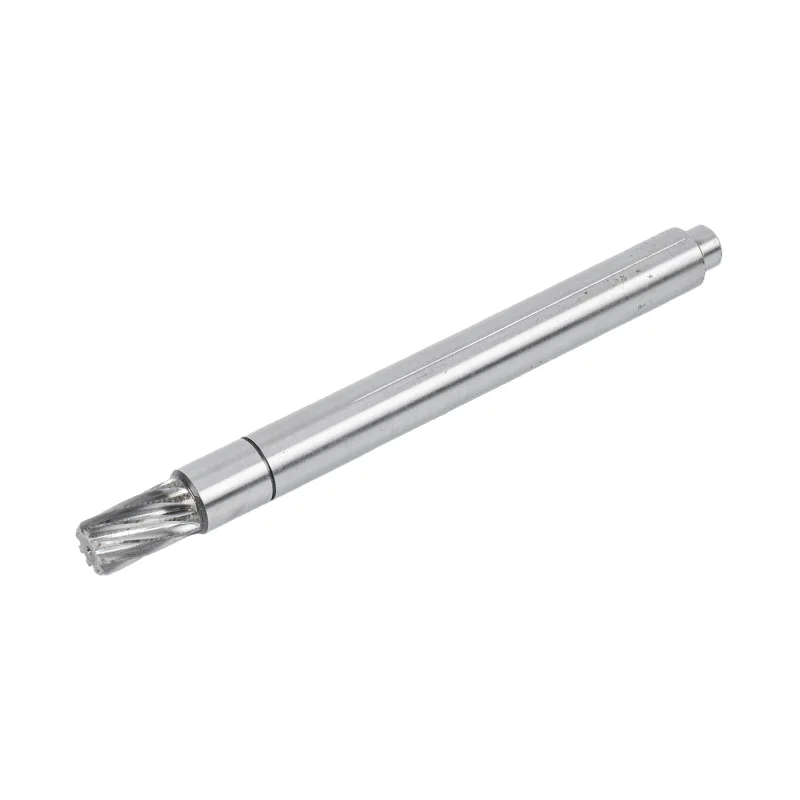

Algunas automatizaciones funcionan en atmósferas donde existe peligro de chispas. Los ejes del motor a prueba de explosiones mantienen un descentramiento de ≤0,01 mm y pueden fabricarse con una aleación antichispas. El descentramiento ajustado no se trata sólo de precisión. Mantiene el rotor centrado para que nada roce, porque el roce es lo que genera calor y chispas en primer lugar.
La mayoría de los ejes de automatización sonejes escalonados. Cada paso ubica un rodamiento, un sello, un engranaje o la pila del rotor en una posición determinada a lo largo. Dos especificaciones determinan si esas piezas quedan cuadradas.
El número de perpendicularidad es el que muerde. Un rodamiento presionado contra un escalón que no es cuadrado se carga de manera desigual desde el momento de su montaje. Se calentará y fallará antes de tiempo, y la falla parecerá un problema de rodamiento en lugar de un problema de eje. Guanshuo los construye comoun solo pasoydoble pasoejes.
La característica de salida es tanto una decisión de posicionamiento como de torsión. Cada opción intercambia rigidez con costo.
| Característica | Comportamiento | Mejor ajuste |
|---|---|---|
| re bemol | Simple, de bajo costo, algo de liquidación. | Pequeños steppers, trabajos livianos |
| chavetero | Alto par, pero la holgura permite un juego | Motorreductores, accionamientos unidireccionales |
| Ranura | Carga compartida entre muchos dientes, juego reducido. | Articulaciones de robot, servoaccionamientos reversibles |
| Cono y perno de tiro | El juego más rígido y efectivamente cero | La salida del servo termina |
Los chaveteros están cortados según GB/T 1095. Para un eje de servo inverso, el juego en una junta enchavetada se muestra directamente como un error de posicionamiento, razón por la cual la interfaz cónica domina en el extremo del servo. Guanshuo sostienechavetero múltiplesimetría a ≤0,02 mm donde una clave es la respuesta correcta.
Los ejes de automatización suelen necesitar una superficie dura sin núcleo duro. Hay cuatro tratamientos disponibles y resuelven diferentes problemas.
| Tratamiento | lo que da |
|---|---|
| Endurecimiento por inducción | Diario duro, núcleo resistente, sin cambios dimensionales del que hablar. |
| nitruración | Superficie muy dura y de baja distorsión. Bueno para ejes de alta velocidad |
| Cromado duro | Resistencia al desgaste y a la corrosión, y una ruta para recuperar muñones desgastados |
| Revestimiento cerámico | Extrema resistencia al desgaste y aislamiento eléctrico donde sea necesario. |
Pregunte a cualquier proveedor si el eje está rectificado después del tratamiento superficial. Tanto la nitruración como el revestimiento cambian el tamaño final. Si el tratamiento es la última operación, la tolerancia en el dibujo no es la tolerancia que recibe.
Los ejes de juntas de robots enfrentan una tarea que ningún eje de bomba enfrenta jamás. Comienzan, se detienen y retroceden constantemente, y cada ciclo es un ciclo de fatiga. Los ejes de los robots industriales de Guanshuo están construidos para pasar más de 1.000.000 de ciclos de desgaste por fatiga sin fallar, que es el número de calificación para esta clase de trabajo.
Llegar a él es una combinación de todo el proceso, no un solo truco. Acero aleado, una ruta de tratamiento térmico adaptada al grado, radios de raíz generosos dondequiera que cambie el diámetro y rectificado después del endurecimiento para que la geometría final sea fiel. Las opciones de materiales detrás de esto se tratan en elguía de material del ejey el orden del proceso en eltutorial de mecanizado.
¿Qué tolerancia necesita el eje de un servomotor?
Coaxialidad ≤0,005 mm sobre eje acabado, con tolerancia de diámetro h5 o h6 y acabado rectificado de Ra 0,2 a 0,4 μm. El equilibrio dinámico debe ser G1 o mejor. Guanshuo logra estos objetivos mediante torneado CNC seguido de rectificado ultrafino y corrección del equilibrio.
¿Cuál es la diferencia entre un servo y un eje de motor paso a paso?
Un eje de servo está más apretado en todos los aspectos. Coaxialidad ≤0,005 mm frente a un descentramiento del paso a paso de ≤0,01 a 0,02 mm, h5 o h6 frente a h7, Ra de 0,2 a 0,4 μm frente a Ra de 0,8 a 1,6 μm y un grado de equilibrio específico que el paso a paso normalmente no necesita. El servo también termina en un cono de 1:10 en lugar de un extremo liso o D-plano.
¿Por qué es importante el equilibrio dinámico en un eje de automatización?
La fuerza de desequilibrio aumenta con el cuadrado de la velocidad, por lo que un pequeño residuo se convierte en una gran vibración a altas revoluciones. Esa vibración acorta la vida útil del rodamiento, añade un chirrido audible en la celda y degrada la precisión del posicionamiento. Los ejes de alta velocidad están equilibrados en G1 o mejor, y los ejes del husillo en G0.1 a G0.4.
¿El eje de la articulación de un robot debería utilizar un chavetero o una ranura?
Una spline, en la mayoría de los casos. Un chavetero necesita espacio para ensamblarse, y ese espacio se convierte en juego cuando la junta se invierte. Una ranura comparte la carga entre muchos dientes con mucha menos pérdida de movimiento. Para los extremos de salida del servo, un cono con perno de tracción es aún más rígido.
¿Puede Guanshuo fabricar ejes para motores a prueba de explosiones?
Sí. Los ejes a prueba de explosiones se mantienen con una desviación de ≤0,01 mm y se pueden suministrar en aleación antichispa. El descentramiento ajustado mantiene el rotor centrado para que nada roce, que es lo que evita el calor y las chispas que se deben evitar.
Envíe la coaxialidad, el grado de equilibrio y la interfaz que necesita. Guanshuo muele y equilibra internamente, por lo que los números en su dibujo son los números que se miden. O comuníquese con el equipo en elpagina de contacto.