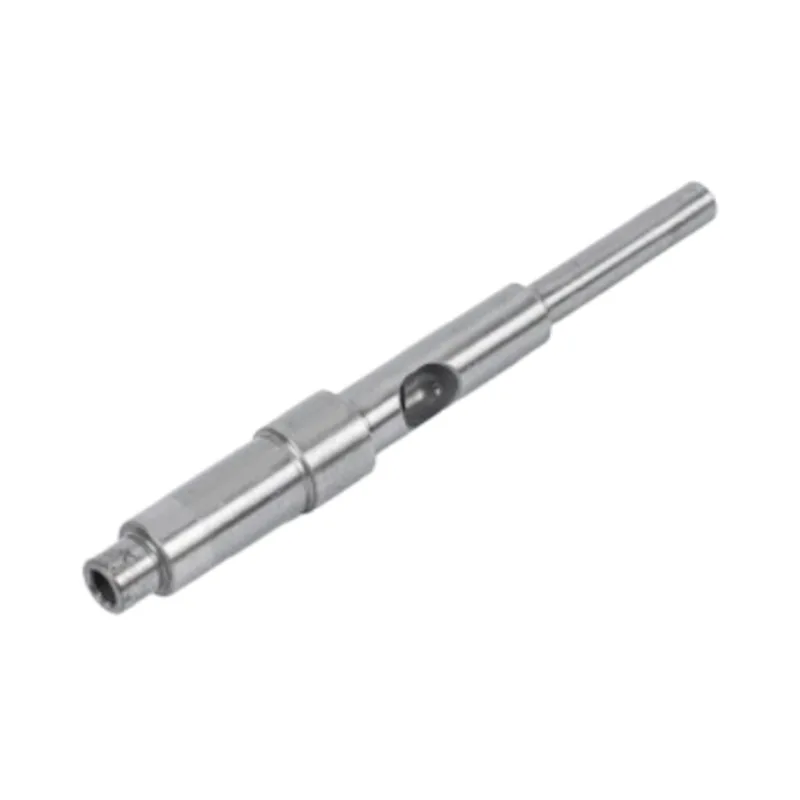
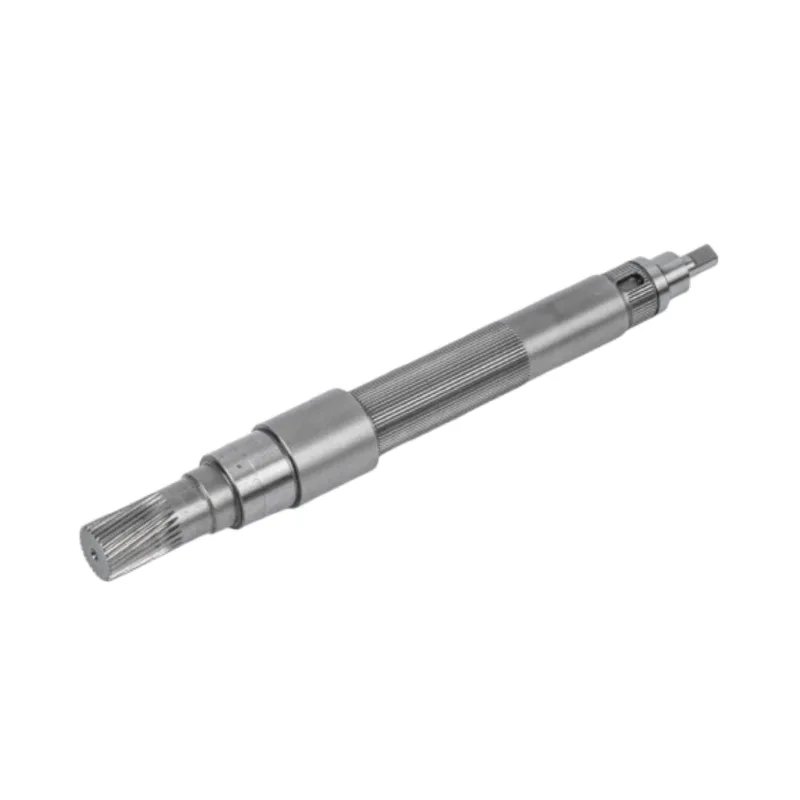
1. El eje del motor del robot industrial como columna vertebral mecánica del movimiento robótico
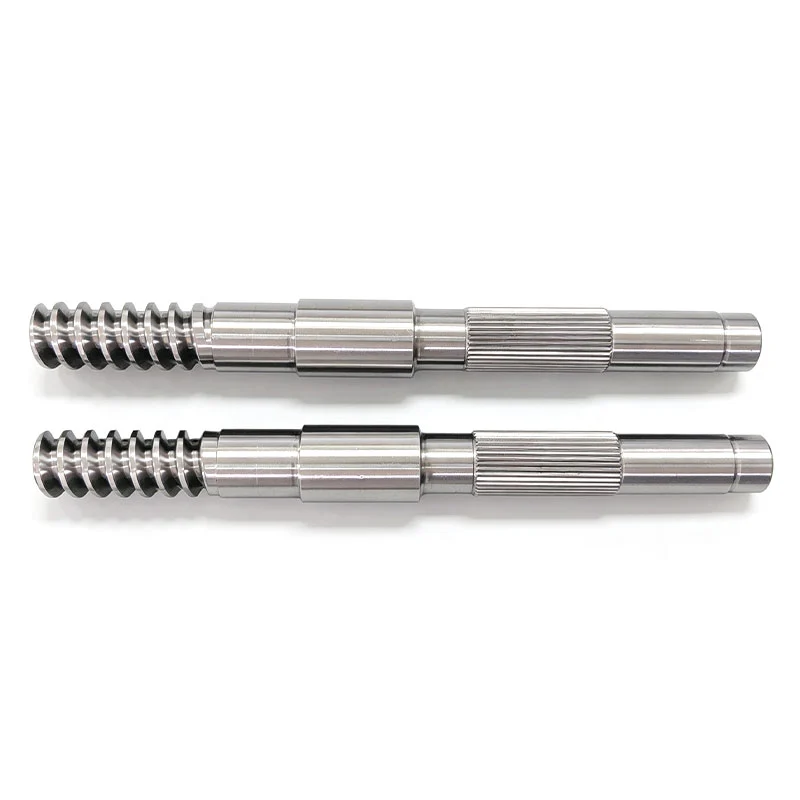
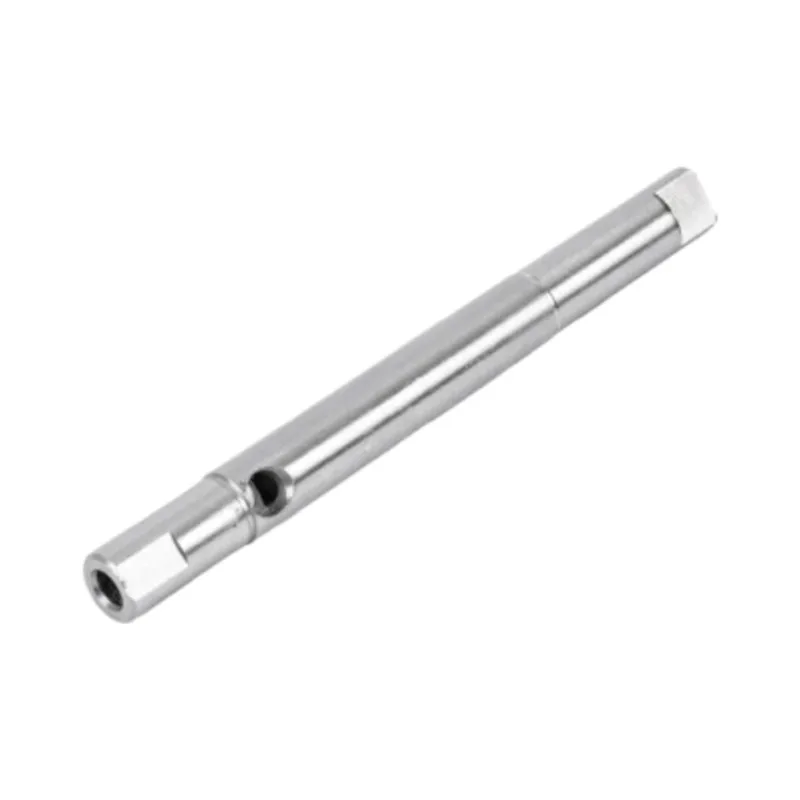
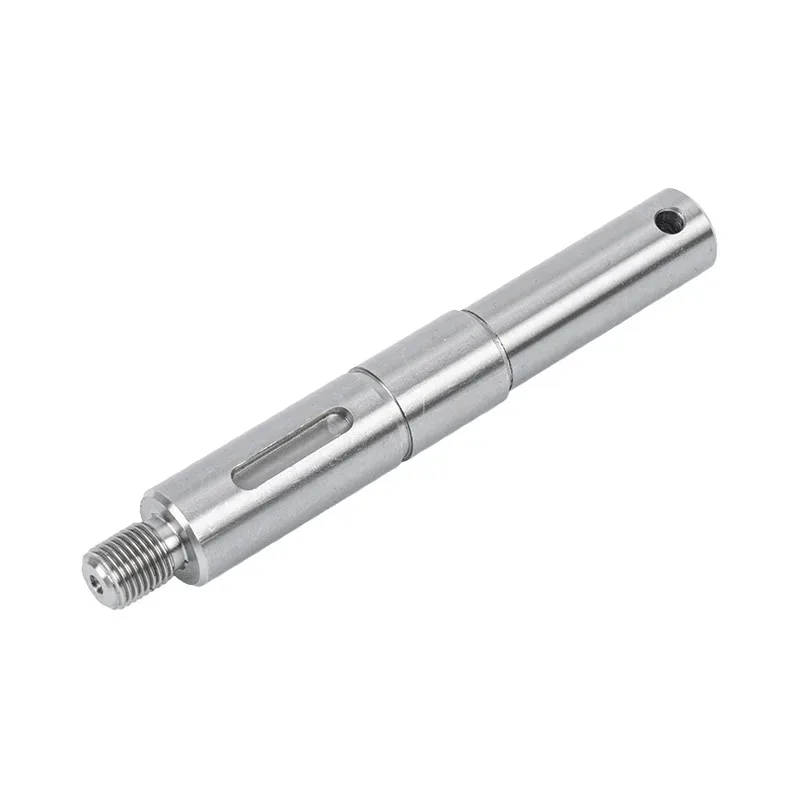
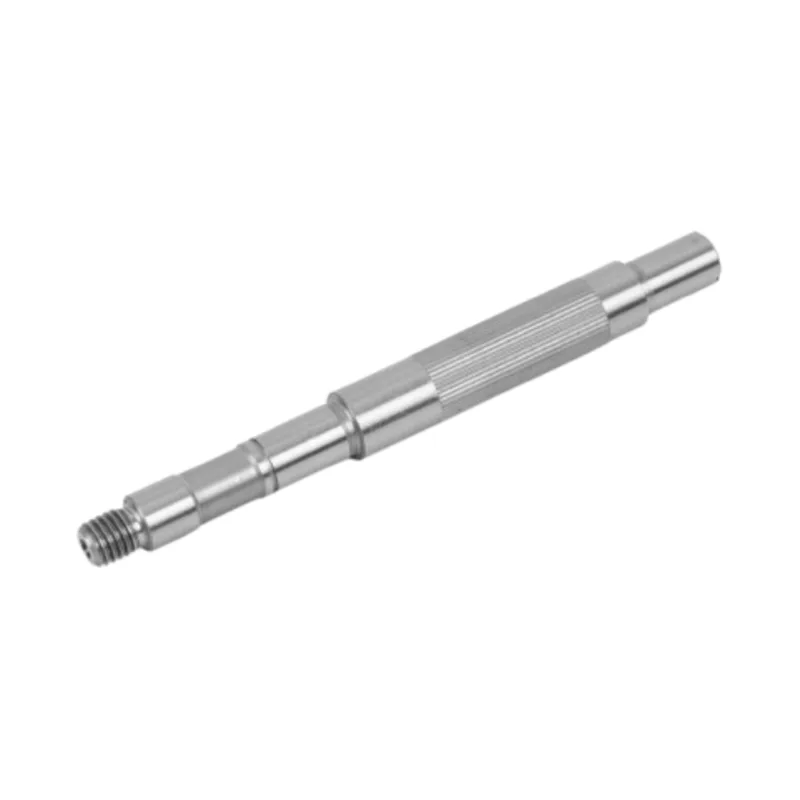
Todo robot industrial (desde brazos articulados de seis ejes hasta selectores SCARA y cobots colaborativos) depende de una interfaz mecánica fundamental entre el servomotor y la carga impulsada: elEje del motor del robot industrial. Este elemento cilíndrico transmite potencia de rotación desde el motor a la caja de cambios, accionamiento armónico o junta directa, convirtiendo el par electromagnético en desplazamiento mecánico controlado. Sin un eje de motor meticulosamente diseñado, ni siquiera los algoritmos de control más avanzados pueden ofrecer la precisión posicional, la repetibilidad o la capacidad de respuesta dinámica que requieren las líneas de producción modernas.
El eje del motor en una aplicación robótica se enfrenta a un conjunto distinto de tensiones operativas. Debe soportar aceleraciones y desaceleraciones rápidas, ciclos frecuentes de arranque y parada, cargas de torque variables y, ocasionalmente, condiciones ambientales adversas, todo ello preservando al mismo tiempo una fidelidad posicional submicrónica. A diferencia de los ejes de la maquinaria de uso general, los ejes de los motores robóticos funcionan dentro de servosistemas de circuito cerrado donde cualquier juego, torsión o descentramiento radial compromete directamente la trayectoria del efector final. Esto impone exigencias extraordinarias en cuanto a la precisión geométrica del eje, la integridad del material y la calidad de la superficie.
En esencia, elEje del motor del robot industriales mucho más que una simple varilla giratoria; es una interfaz de precisión que acopla la salida electromagnética del motor a la salida mecánica del robot. Su rendimiento influye en la eficiencia energética, la disipación térmica, la firma de vibraciones y, en última instancia, en la vida útil completa del tren motriz. Por lo tanto, un conocimiento profundo de la ingeniería de este componente es indispensable para los diseñadores de sistemas robóticos, ingenieros de mantenimiento y especialistas en adquisiciones.
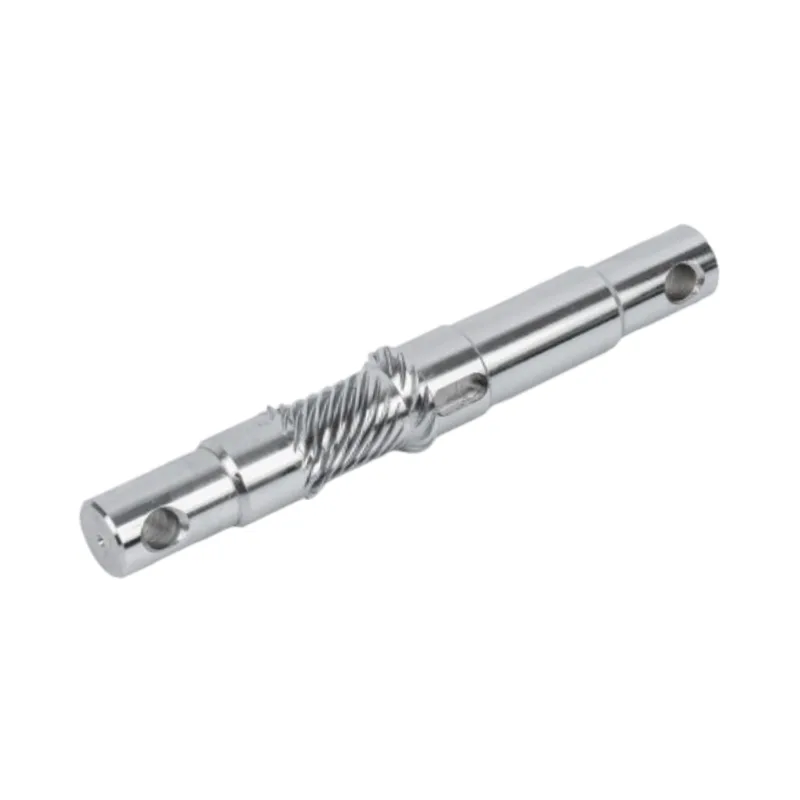
2. Principios básicos de diseño para ejes de motores de alto rendimiento
El diseño de un eje de motor para robótica industrial comienza con una comprensión clara de los requisitos mecánicos de la aplicación. A diferencia de los ejes de transmisión de potencia estándar, los ejes de motores robóticos deben satisfacer un conjunto estricto de criterios que equilibran la resistencia, la rigidez, el peso y el comportamiento dinámico.
2.1 Transmisión de par y rigidez torsional
La función principal de cualquier eje de motor es la transmisión de par. En las articulaciones robóticas, el eje debe transmitir el par nominal del motor (y ocasionalmente el par máximo de sobrecarga) sin una deflexión angular excesiva. La rigidez torsional, definida como la relación entre el par aplicado y la torsión angular, es un parámetro crítico. La baja rigidez torsional introduce flexibilidad en el servo bucle, lo que reduce el ancho de banda de control y perjudica la capacidad del robot para rechazar perturbaciones externas. Los ejes de alta rigidez garantizan que la posición ordenada del motor se transfiera fielmente a la salida de la articulación, lo que permite un seguimiento preciso de la trayectoria.
Los ingenieros determinan el diámetro del eje requerido en función del esfuerzo cortante máximo y el ángulo de torsión permitido por unidad de longitud. Para aplicaciones robóticas con tiempos de ciclo medidos en fracciones de segundo, el momento polar de inercia del eje también debe optimizarse para minimizar la inercia reflejada en el motor, un factor que afecta directamente la capacidad de aceleración y el consumo de energía. En ocasiones, los robots colaborativos adoptan ejes huecos, que ofrecen una mayor relación rigidez torsional-peso, para reducir el peso y mantener una capacidad de par adecuada.
2.2 Equilibrio dinámico y velocidad crítica
Los motores robóticos funcionan con frecuencia a altas velocidades de rotación, especialmente en tareas de montaje o recogida y colocación de alta velocidad. En tales condiciones, incluso los desequilibrios de masa menores en el eje del motor generan fuerzas centrífugas que excitan vibraciones, aumentan las cargas en los cojinetes y producen ruidos audibles. El equilibrio dinámico, realizado en máquinas equilibradoras de precisión, garantiza que el eje de masa del eje coincida con su eje de rotación dentro de tolerancias estrictas, a menudo según ISO 1940 grado G2.5 o mejor.
Además, la velocidad crítica del eje (la velocidad de rotación a la que se excitan las frecuencias de flexión naturales) debe estar muy por encima de la velocidad máxima de funcionamiento. Esto requiere una selección cuidadosa de la relación longitud-diámetro del eje, el espaciamiento de los cojinetes de soporte y las propiedades de amortiguación del material. Los diseñadores suelen utilizar el análisis de elementos finitos para predecir formas modales y ajustar la geometría para evitar la resonancia, garantizando así un funcionamiento fluido en todo el rango de velocidades.
3. Selección de materiales: la base de la confiabilidad
La elección del material para unEje del motor del robot industriales posiblemente la decisión más importante en todo el proceso de ingeniería. Las propiedades del material determinan la resistencia, la vida a la fatiga, la resistencia al desgaste, la resistencia a la corrosión y la estabilidad dimensional del eje bajo ciclos térmicos.
3.1 Aceros aleados y grados inoxidables
La mayoría de los ejes de motores de robots industriales se fabrican con aceros de aleación de medio carbono, como 40Cr, 42CrMo4 o grados equivalentes. Estos materiales ofrecen una excelente combinación de resistencia a la tracción, tenacidad y maquinabilidad. Para aplicaciones que exigen una resistencia superior a la corrosión, como robots aptos para uso alimentario o aquellos que operan en entornos de lavado, se prefieren los aceros inoxidables como SUS420 o 440C. Los ejes de acero inoxidable proporcionan una dureza adecuada después del tratamiento térmico y al mismo tiempo resisten la oxidación y el ataque químico.
Los ejes de alto rendimiento también pueden incorporar tratamientos superficiales como nitruración, carburación o endurecimiento por inducción para crear una carcasa resistente al desgaste y al mismo tiempo conservar un núcleo resistente y dúctil. Esta arquitectura de núcleo de caja es particularmente valiosa en juntas robóticas donde el eje interactúa con rodamientos, sellos o acoplamientos estriados que imponen tensiones de contacto concentradas.
3.2 Tratamiento térmico y endurecimiento superficial
El tratamiento térmico transforma la microestructura de la materia prima para conseguir las propiedades mecánicas deseadas. El enfriamiento y el revenido producen una estructura martensítica uniforme con un alto límite elástico y buena tenacidad a la fractura. Para ejes que experimentan fatiga por contacto rodante, como los que soportan cargas radiales a través de cojinetes, generalmente se especifica una dureza superficial de 55 a 62 HRC para resistir picaduras y desconchados.
Es importante señalar que una dureza excesiva puede reducir la tenacidad y aumentar la susceptibilidad a la fractura frágil bajo cargas de impacto. Por lo tanto, el proceso de tratamiento térmico debe controlarse cuidadosamente para lograr el equilibrio óptimo entre la durabilidad de la superficie y la resiliencia del núcleo, un equilibrio que los fabricantes experimentados perfeccionan a través de décadas de optimización de procesos.
4. Procesos de fabricación que dan forma a la precisión
Convertir un tocho de material en un eje de motor terminado que cumpla con tolerancias submicrónicas requiere un proceso de fabricación de varias etapas, cada una de las cuales contribuye a la calidad geométrica y superficial final.
4.1 Torneado y rectificado CNC
El proceso de fabricación generalmente comienza con el torneado CNC, donde la barra en bruto se mecaniza hasta alcanzar una forma casi neta, creando diámetros escalonados, hombros, roscas y chaveteros. Los tornos CNC modernos equipados con herramientas motorizadas pueden realizar operaciones de fresado y taladrado en una sola configuración, lo que reduce los errores de posicionamiento acumulativos.
Después del torneado, el eje se somete a un rectificado de precisión, ya sea sin centros o cilíndrico, para lograr las tolerancias dimensionales y el acabado superficial finales. El pulido elimina las últimas centésimas de milímetro de material, produciendo superficies con valores de rugosidad (Ra) tan bajos como 0,2–0,4 µm. Este nivel de acabado es esencial para un ajuste adecuado del rodamiento, el rendimiento del sello y una fricción reducida durante la operación.
Para ejes con estrías, dientes de engranaje u otras características complejas, se pueden emplear operaciones adicionales como tallar, dar forma o brochar. Cada operación introduce su propio conjunto de tolerancias que deben gestionarse dentro del presupuesto dimensional general.
4.2 Control de Calidad y Metrología
El aseguramiento de la calidad en la fabricación de ejes de motores se basa en una combinación de medición durante el proceso e inspección final utilizando máquinas de medición por coordenadas (MMC), comparadores ópticos y perfilómetros de superficie. Las medidas clave incluyen:
- Diámetro en muñones de rodamientos críticos (normalmente controlado a ±0,005 mm o más ajustado)
- Concentricidad entre múltiples diámetros
- Rectitud y cilindricidad
- Rugosidad y ondulación de la superficie.
- Perfil de dureza desde la superficie hasta el núcleo.
Los fabricantes avanzados también emplean métodos de prueba no destructivos, como la inspección de partículas magnéticas o pruebas de corrientes parásitas, para detectar defectos del subsuelo que podrían comprometer la resistencia a la fatiga. Cada eje que pasa estos rigurosos controles obtiene el derecho de ser instalado en un robot que realizará millones de ciclos a lo largo de su vida útil.
5. Tolerancias, acabado superficial e integridad geométrica
ElEje del motor del robot industrialopera en un mundo medido en micras. Las tolerancias aplicadas a sus características críticas determinan directamente la precisión posicional, la repetibilidad y la confiabilidad a largo plazo del robot.
Para los muñones de rodamientos, las tolerancias de diámetro típicas varían de ±0,005 mm a ±0,010 mm, según el tipo de rodamiento y la clase de ajuste. Se especifican tolerancias más estrictas, tan bajas como ±0,002 mm, para aplicaciones de ultraprecisión, como robots de manipulación de semiconductores o robótica médica. La concentricidad entre muñones a menudo se mantiene en 0,01 mm o menos para evitar un descentramiento radial que induciría vibraciones y reduciría la vida útil del rodamiento.
El acabado de la superficie es igualmente crítico. Una superficie rugosa del eje aumenta la fricción, acelera el desgaste del sello y proporciona sitios de nucleación para las grietas por fatiga. Para los ejes de motores robóticos, un acabado superficial de Ra 0,4 µm o mejor es estándar, y algunas aplicaciones requieren Ra 0,2 µm en las superficies de sellado. Lograr tales acabados requiere no sólo un rectificado experto sino también un control cuidadoso del grano de la muela, el refrigerante y las velocidades de avance.
Las tolerancias geométricas, incluidas la rectitud, la redondez y la cilindricidad, garantizan que el eje permanezca dentro de su envoltura prevista mientras gira. Cualquier desviación de la geometría perfecta se traduce en una carga cíclica sobre los rodamientos y sellos, lo que en última instancia acorta el intervalo de mantenimiento del robot. El efecto acumulativo de estas tolerancias es que un eje de motor fabricado adecuadamente permite que el robot alcance su repetibilidad nominal (a menudo ±0,02 mm o mejor) en toda su envolvente de trabajo.
6. Modos de falla y estrategias preventivas
Incluso el eje de motor mejor diseñado puede fallar si se lo somete a condiciones que van más allá de sus límites de diseño. Comprender los modos de falla comunes ayuda a los diseñadores e ingenieros de mantenimiento a implementar medidas preventivas que extienden la vida útil del eje y reducen el tiempo de inactividad no planificado.
Fractura por fatigaEs el mecanismo de falla más común en ejes giratorios. Los esfuerzos de flexión o torsión cíclicos repetidos, a menudo exacerbados por concentraciones de esfuerzos en chaveteros, hombros o interfaces de ajuste a presión, inician grietas que se propagan hasta la ruptura final. Las estrategias preventivas incluyen radios de filete generosos, granallado superficial para inducir tensiones residuales de compresión y un control cuidadoso de las cargas operativas para evitar exceder el límite de resistencia.
Desgaste y preocupaciónocurren en las interfaces donde el eje hace contacto con rodamientos, sellos o acoplamientos. El micromovimiento bajo carga puede producir residuos abrasivos que aceleran la pérdida de material y degradan el ajuste. Los revestimientos de superficies duras, la lubricación adecuada y el mantenimiento de ajustes de interferencia correctos son contramedidas eficaces.
Doblado o deflexiónbajo cargas radiales excesivas puede hacer que el eje entre en contacto con componentes estacionarios o induzca una desalineación en el tren de transmisión. Esto es particularmente relevante en robots con brazos largos en voladizo donde el eje del motor puede soportar cargas sobresalientes. Aumentar el diámetro del eje, utilizar materiales de mayor resistencia o reubicar los rodamientos más cerca del punto de carga puede mitigar este riesgo.
Corrosión y picadurasafectan a los ejes que operan en ambientes húmedos, químicamente agresivos o de lavado. Los grados de acero inoxidable, los recubrimientos protectores como el zincado o el níquel químico y los protocolos de limpieza regulares ayudan a preservar la integridad de la superficie del eje.
El monitoreo regular de la condición, incluido el análisis de vibraciones, el monitoreo de la temperatura y la inspección dimensional periódica, permite la detección temprana de fallas en desarrollo, lo que permite tomar medidas correctivas antes de que ocurra una falla catastrófica. Este enfoque proactivo es el sello distintivo de los programas de mantenimiento robótico de clase mundial.
7. Preguntas frecuentes
¿Busca un socio confiable para los componentes de su transmisión robótica?
guanshuocombina décadas de experiencia en fabricación de precisión con CNC avanzado y capacidades de rectificado para producir ejes de motor que cumplan con las aplicaciones robóticas más exigentes.
Desde la selección del material y el tratamiento térmico hasta la inspección final, cada eje está diseñado para brindar rendimiento, durabilidad y consistencia.
Contáctenospara discutir sus requisitos